
注意:传统 IRB 也可以装 SafeMove2做区域限速,但本体没有关节内置力矩传感器,不属于原生协作机器人,不能直接无围栏贴身与人工作。 协作机器人遵循标准 ISO/TS15066;传统工业机器人
核心对比表
表格
| 对比项 | ABB 原生协作机器人(CRB GoFa/SWIFTI/PoWa) | ABB 传统工业机器人(IRB 系列) |
|---|---|---|
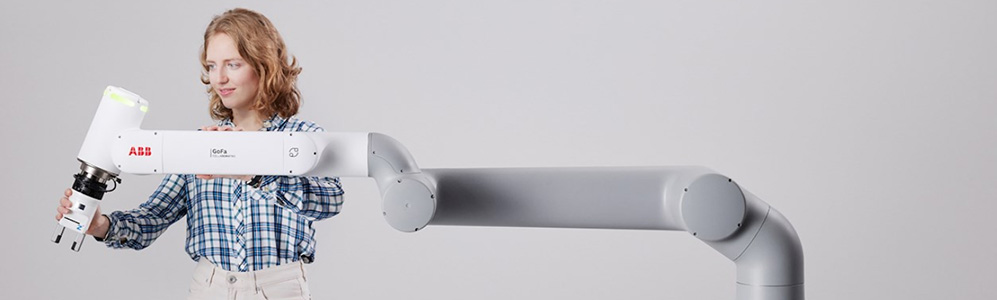
| 本体结构 | 关节内置力矩传感器;外壳圆滑无夹手尖角;本体轻量化镁铝合金eero | 本体刚性厚重,减速机功率大;没有内置关节力矩传感器;碰撞就是硬冲击 |
| 安全原理 | 力‑功率限制 PFL:碰到人立刻检测力矩降速停机;可以取消围栏(但整机应用必须做风险评估!不是绝对免防护) | 依靠物理围栏、光栅、门锁隔离;SafeMove 仅做软件速度 / 区域监控;本体无法感知碰撞冲击力;撞到人不会自动缓冲泄压 |
| 控制器平台 | OmniCore(C30/E10);支持拖动示教本体按键;RAPID 语言依然兼容;本体侧有操作按钮 | IRC5 / OmniCore C90XT;标准示教器操作;本体没有拖动按键 |
| 负载范围 | GoFa:5‑12kg;SWIFTI:5‑11kg;PoWa 最高 30kg;上限 30kgeero | 3kg~500kg 全覆盖,从小型 IRB1200 到重载 IRB7700 |
| 运行速度 | 协作模式 TCP 速度被安全限制;SWIFTI 搭配激光扫描可以分区提速;整体节拍弱于同级别传统臂 | TrueMove+QuickMove,全速运行;节拍优先,速度更高,适合大批量高速产线 |
| 重复定位精度 | ±0.03~±0.1mm;刚性略弱,重载下末端抖动更明显 | ±0.02‑0.05mm;整机刚性更强;焊接、高速涂胶轨迹稳定性更好 |
| 编程方式 | 支持直接拖动示教(手拖机器人摆点位);示教器也可写 RAPID;非专业人员更容易上手 | 主要依靠示教器点位示教 / RobotStudio 离线 RAPID 编程;一般需要专业调试工程师;本体不能直接手拖 |
| 部署方式 | 体积偏小;底座轻巧;可以快速移位;适合改造原有工位,不用改地基围栏;占用空间小 | 大多需要固定底座,部分重型型号需要打地基;要设计围栏安全空间;部署周期更长 |
| 典型应用 | 小件装配、人工辅助上下料、打螺丝、检测、小件打磨;人机混合工位、多品种小批量;3C 零部件;实验室工位 | 弧焊点焊、CNC 机床上下料、码垛、喷涂、重型搬运;全自动隔离式流水线,大批量生产 |
| 价格区间 | 同等负载下本体单价略高于传统轻量 IRB;但省去围栏、光栅硬件,整套集成有时更便宜 | 本体单价低,但集成要增加围栏、安全光栅,整套集成成本上涨 |
容易踩坑的关键点
协作机器人≠无条件随便碰!即使是原生 CRB,如果末端装尖锐刀具,依然必须增加防护;现场必须做完整风险评估之后,才可以取消围栏,不是买回来直接裸奔用。
IRB 传统臂 + SafeMove ≠ 协作机器人SafeMove 只是软件安全监控,IRB 本体没有内置力矩传感;只能做区域降速,碰到人体依然是硬撞击伤害;只适合人员偶尔闯入降速停机,不能贴身一起干活。
编程语言都是 RAPID!不管 CRB 协作还是 IRB 传统,底层全部是 RAPID;RobotStudio 仿真软件通用;学会一套语言两边都能用,只是安全参数设置差异很大。
选型简单建议
选ABB 协作 CRB: 工位工人和机械手经常在同一区域作业;产品换款频繁,经常改程序;现场空间紧张不方便加装围栏;负载≤30kg,节拍要求中等。
选传统 IRB 工业机器人: 追求高速、高刚性;焊接、重负载搬运;全自动隔离产线;产量大节拍优先;愿意配置安全围栏。